

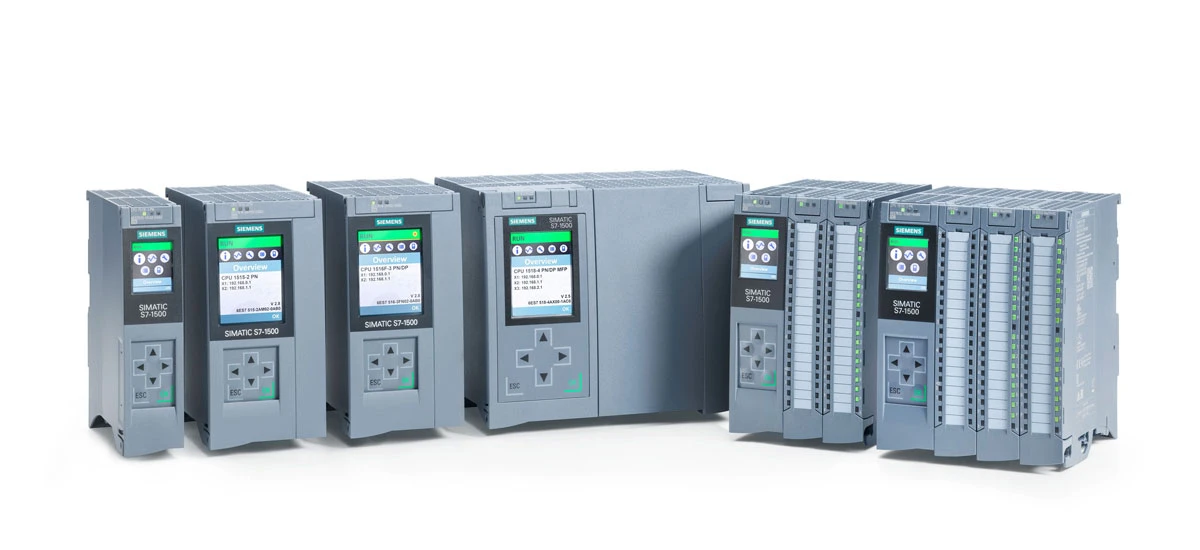
U današnjem industrijskom svijetu, automatizirane alatne ćelije postaju sve važnije za poboljšanje efikasnosti i kvaliteta proizvodnje. U srži ovih sistema, integracija Siemens PLC-a sa robotskim rukama igra ključnu ulogu. Siemens PLC je pouzdan i moćan kontrolni uređaj koji može pomoći robotskim rukama da precizno i stabilno obavljaju zadatke. Ovaj blog će vas voditi kroz detaljan proces integracije Siemens PLC-a sa robotskim rukama, pokrivajući pripremu, korak{3}}po-operacije, otklanjanje grešaka i uobičajene probleme. Uključićemo i praktične savjete kako bismo integraciju učinili lakšom. Bilo da ste student koji uči industrijsku automatizaciju ili tehničar koji započinje srodni posao, ovaj vodič će vam pružiti jasne i korisne informacije.
Ključni pojmovi koje trebate znati prije integracije
Prije nego što započnemo proces integracije, važno je razumjeti neke osnovne pojmove. Prvo, Siemens PLC (programabilni logički kontroler) je digitalni operativni kontroler koji može izvršavati unaprijed-napisane programe za kontrolu različitih industrijskih uređaja. Robotske ruke su mehanički uređaji koji mogu simulirati pokrete ljudskih ruku za obavljanje zadataka kao što su hvatanje, pomicanje i sastavljanje radnih komada. Automatizovana alatna ćelija je kompletan sistem koji kombinuje robotske ruke, Siemens PLC, senzore i drugu opremu za realizaciju automatizovanih proizvodnih procesa.
Priprema za Siemens PLC i integraciju robotske ruke
Dobra priprema je temelj uspješne integracije. Ova faza uključuje tri glavna dijela: razumijevanje zahtjeva, pripremu hardvera i pripremu softvera. Svaki dio je ključan i ne može se zanemariti.
1. Pojasnite integracijske zahtjeve i puteve procesa
Prvo, morate jasno definirati zadatke koje će automatizirana alatna ćelija završiti. Na primjer, da li se robotska ruka koristi za branje i postavljanje radnih komada ili za precizno sastavljanje? Koja je potrebna brzina i tačnost proizvodnje? Također biste trebali navesti specifične korake procesa, kao što su "hvatanje radnog komada → podizanje → pomicanje u ciljni položaj → spuštanje → otpuštanje". Ovaj procesni put će biti "skripta" za vaše naknadno programiranje. Istovremeno, morate potvrditi sigurnosne zahtjeve, kao što su tipke za zaustavljanje u nuždi i sigurnosna vrata, koja moraju biti integrirana u Siemens PLC upravljačku logiku kako bi se osigurala sigurnost proizvodnje.
2. Priprema hardvera
Hardver potreban za integraciju uglavnom uključuje Siemens PLC (kao što je serija S7-1200 ili S7-1500), robotske ruke (kompatibilne sa Siemens PLC-om, kao što su ABB IRB6700 ili Epson robotske ruke), industrijske prekidače, oklopljene kablove (preporučuje se Cat6 ili noviji), senzore (granični prekidači, senzori za fotografije, senzori za fotografije i elektronike, proxe cilindri).
Prilikom pripreme hardvera, morate osigurati da su svi uređaji kompatibilni. Na primjer, Siemens PLC bi trebao podržavati komunikacijski protokol koji koristi robotska ruka. Takođe se preporučuje upotreba oklopljenih kablova i dobro uzemljenje kako bi se smanjile elektromagnetne smetnje, što je veoma važno za stabilnost sistema. Pored toga, potrebno je da nacrtate tabelu I/O alokacije da biste dodelili jasne ulazne i izlazne adrese senzorima i aktuatorima u Siemens PLC-u. Svako pogrešno mapiranje I/O tačaka može uzrokovati velike poteškoće u naknadnom otklanjanju grešaka.
3. Priprema softvera
Glavni softver koji se koristi za integraciju je Siemens TIA Portal (Totally Integrated Automation Portal), koji je platforma za inženjerski razvoj za Siemens PLC. Omogućava vam da konfigurišete hardver, pišete programe i otklanjate greške u sistemu. Morate instalirati odgovarajuću verziju TIA Portala (preporučuje se V13 ili noviji) i osigurati da podržava model vašeg Siemens PLC-a.
Osim toga, možda će vam trebati softver za konfiguraciju robotske ruke (kao što je RobotStudio za ABB robotske ruke). Ovi softverski alati će vam pomoći da podesite parametre robotske ruke i uspostavite komunikaciju sa Siemens PLC-om. Prije nego započnete integraciju, trebali biste se upoznati sa osnovnim operacijama ovih softvera kako biste poboljšali radnu efikasnost.
Korak{0}}po{1}}Vodič za integraciju Siemens PLC-a sa robotskim rukama
Nakon završetka pripremnih radova, možemo započeti formalnu integraciju. Ovaj proces je podijeljen u četiri ključna koraka: hardversko povezivanje, konfiguracija komunikacijskog protokola, pisanje programa i HMI podešavanje. Praćenje ovih koraka može osigurati nesmetan napredak integracije.
1. Hardverska veza
Prvi korak hardverskog povezivanja je izgradnja mreže. Povežite Siemens PLC i robotsku ruku na industrijski prekidač koristeći oklopljene Ethernet kablove kako biste formirali lokalnu mrežu. Treba napomenuti da IP adrese Siemens PLC-a i robotske ruke trebaju biti postavljene u istom segmentu mreže kako bi se izbjegli IP konflikti. Preporučuje se postavljanje statičkih IP adresa za oba uređaja radi lakšeg upravljanja.
Zatim povežite senzore i aktuatore na ulazne i izlazne module Siemens PLC-a prema tabeli raspodjele I/O. Na primjer, spojite signalnu liniju graničnog prekidača na ulazni modul Siemens PLC-a, a spojite upravljački vod cilindra hvataljke na izlazni modul. Prilikom povezivanja obratite pažnju na tip signala (NPN/PNP, normalno otvoren/normalno zatvoren) kako biste bili sigurni da je veza ispravna. Konačno, povežite dugme za zaustavljanje u nuždi i sigurnosna vrata sa Siemens PLC-om kao blokade visokog{3}}nivoa kako biste osigurali da sistem može odmah zaustaviti opasne radnje kada dođe do nužde.
2. Konfiguracija komunikacijskog protokola
Uspostavljanje efikasne komunikacije između Siemens PLC-a i robotskih ruku je ključna karika u integraciji. Uobičajeni komunikacijski protokoli su Modbus TCP i Profinet. Ovdje ćemo uzeti Modbus TCP kao primjer kako bismo objasnili proces konfiguracije, koji se široko koristi i jednostavan za implementaciju.
Prvo, konfigurišite Siemens PLC kao Modbus TCP klijent u TIA Portalu. Dodajte funkcijski blok "MB_CLIENT" i postavite ključne parametre kao što su ciljna IP adresa (IP adresa robotske ruke), broj porta (zadano 502), vrijeme prekida komunikacije i broj ponovnih pokušaja. Zatim, na strani robotske ruke, omogućite funkciju Modbus TCP servera putem privjesnog softvera za učenje ili konfiguracijskog softvera i postavite dopušteni raspon registara i dozvole koda funkcije.
Treba napomenuti da Siemens PLC koristi veliki-endian mod za pohranu više-bajt podataka, dok neke robotske ruke mogu koristiti mali-endian način rada. Stoga, kada prenosite podatke s plutajućim-zarezom ili cjelobrojne podatke, potrebno je podesiti redoslijed bajtova korištenjem "SWAP" instrukcije u Siemens PLC programu kako bi se osiguralo da je format podataka konzistentan. Ovaj korak je vrlo važan kako biste izbjegli zabunu podataka. Ako koristite Profinet protokol, morate uvesti GSD datoteku robotske ruke u TIA Portal i konfigurirati parametre Profinet IO uređaja.
3. Pisanje programa u Siemens PLC-u
Pisanje programa je srž kontrole koordinisanog rada Siemens PLC-a i robotske ruke. Program treba da sadrži procedure inicijalizacije, ručne kontrolne procedure i automatske kontrolne procedure. Programiranje treba da prati logiku državnog stroja kako bi struktura programa bila jasna i laka za održavanje.
Program za inicijalizaciju se koristi za resetovanje izlaznih signala i brisanje internih zastavica kada se sistem pokrene, osiguravajući da su svi uređaji u sigurnom stanju pri pokretanju. Ručni kontrolni program se koristi za otklanjanje grešaka i održavanje. Omogućava operaterima da kontrolišu kretanje svake ose robotske ruke preko dugmadi ili HMI-a (kao što je jog kontrola). Brzina ručnog načina rada bi trebala biti mnogo niža od brzine automatskog kako bi se osigurala sigurnost otklanjanja grešaka.
Program automatske kontrole je srž sistema. Koristi pomoćne releje ili registre podataka za predstavljanje trenutnog stanja (kao što je "početno stanje", "stanje hvatanja", "pokretno stanje"). Kada je trenutno stanje istinito i uvjet prijenosa je ispunjen (kao što je okidač signala senzora ili kašnjenje tajmera), sljedeće stanje se aktivira i trenutno stanje se resetuje. Na primjer, u "stanju hvatanja", Siemens PLC emituje signal zatvaranja hvataljke i pokreće tajmer. Nakon što tajmer istekne (kako bi se osiguralo da je radni komad čvrsto zahvaćen), sistem ulazi u sljedeće stanje. Prilikom pisanja programa, trebali biste dodati i logička blokada i zaštite. Na primjer, nakon što se izvrši akcija hvatanja, potrebno je detektirati signal "uspješnog hvatanja" (kao što je prekidač vakuumskog pritiska). Ako se ne otkrije, sistem bi trebao ući u stanje alarma.
4. HMI postavka
HMI (Human{0}}Machine Interface) je most između operatera i sistema. Preko HMI-ja, operater može pokrenuti/zaustaviti sistem, postaviti parametre i pratiti radno stanje. U Siemens TIA Portalu možete konfigurirati HMI (kao što je SIMATIC TP1200 Comfort) i uspostaviti razmjenu podataka sa Siemens PLC-om.
Morate podesiti interfejs za prikaz HMI-ja, uključujući trenutno stanje sistema, položaj robotske ruke, informacije o alarmu, itd. U isto vrijeme, postavite dugmad za rad na HMI-u da šalju komande za pokretanje, zaustavljanje i ručnu kontrolu Siemens PLC-u. Razmjena podataka između HMI-a i Siemens PLC-a se ostvaruje putem dogovora internih adresa registra. Dobar HMI dizajn može učiniti rad sistema jednostavnijim i intuitivnijim.
Otklanjanje grešaka i optimizacija integrisanog sistema
Nakon završetka pisanja programa i konfiguracije, potrebno je otklanjanje grešaka kako bi se osiguralo da sistem može raditi stabilno i ispuniti zahtjeve proizvodnje. Otklanjanje grešaka je podijeljeno na offline simulaciju, online otklanjanje grešaka i optimizaciju performansi.
1. Vanmrežna simulacija i statičko otklanjanje grešaka
Prije povezivanja napajanja robotske ruke, koristite funkciju simulacije TIA Portala ili forsirajte I/O signale kako biste provjerili da li logički tok Siemens PLC programa ispunjava namjeru dizajna. Fokusirajte se na provjeru da li je prijelaz stanja ispravan i da li su uvjeti blokade djelotvorni. Ovaj korak može unaprijed pronaći i riješiti većinu logičkih grešaka, smanjujući rizik od otklanjanja grešaka na mreži.
2. Otklanjanje grešaka na mreži
Otklanjanje grešaka na mreži se vrši sa stvarnim povezanim hardverom. Prvo, izvršite jedno-izvršenje: pokrenite prijelaz stanja korak po korak, promatrajte da li je izlaz svakog stanja ispravan i da li se signal senzora vraća normalno. Zatim izvršite operaciju jednog-ciklusa da izvršite kompletan radni ciklus i provjerite koherentnost i tačnost svake radnje. Konačno, izvedite kontinuirani rad sa više-ciklusa da simulirate stvarnu proizvodnu situaciju i promatrate stabilnost sistema i da li radni radni rad ispunjava zahtjeve.
Tokom procesa otklanjanja grešaka, ako se pronađu problemi (kao što je robotska ruka koja se ne kreće, nepravilan položaj ili logička zbrka), možete koristiti dijagnostičku funkciju Siemens PLC-a da provjerite- stanje I/O u stvarnom vremenu, zapise grešaka CPU-a i status komunikacije, što pomaže da se problem brzo locira. Na primjer, ako se robotska ruka ne pomiče, možete provjeriti da li je odgovarajuće stanje aktivirano, da li je izlazna komanda poslana i da li je vanjsko ožičenje labavo.
3. Optimizacija performansi
Nakon što sistem radi stabilno, potrebna je optimizacija performansi kako bi se poboljšala efikasnost proizvodnje. Možete optimizirati logiku programa kako biste skratili nepotrebno vrijeme čekanja i poboljšali brzinu odziva sistema. Na primjer, prilagodite parametre ubrzanja i usporavanja robotske ruke kako biste pokret učinili glatkijim i bržim. Istovremeno, možete postaviti mehanizam za otkrivanje otkucaja srca: Siemens PLC periodično šalje zahtjev za čitanje određenog registra robotskoj ruci kako bi procijenio stanje veze. Kada se pronađe abnormalnost, alarm se može odmah aktivirati ili se komunikacijski zadatak može ponovo pokrenuti.
Osim toga, modularno programiranje se može koristiti za podjelu različitih funkcija (kao što su ručna kontrola, automatska kontrola i alarm) u različite potprograme. Glavni program je odgovoran samo za upravljanje pozivima i stanjem, čineći strukturu programa jasnijom i lakšom za održavanje i transplantaciju. Dodavanje jasnih komentara u program je također dobra navika, koja je zgodna za čitanje drugih i za vas da je pregledate u budućnosti.
Uobičajeni problemi i rješenja u integraciji
Tokom procesa integracije Siemens PLC-a i robotskih ruku, mogu se naići na neke uobičajene probleme. Savladavanje odgovarajućih rješenja može vam pomoći da brzo riješite probleme i izbjegnete utjecaj na napredak projekta.
1. Prekid komunikacije
Razlozi: konflikt IP adresa, blokiran komunikacioni port, labav mrežni kabl ili elektromagnetne smetnje.
Rešenja: Proverite IP adrese Siemens PLC-a i robotske ruke da biste bili sigurni da su u istom segmentu mreže i da nema sukoba; provjerite postavke zaštitnog zida kako biste bili sigurni da port 502 (za Modbus TCP) nije blokiran; provjerite da li je mrežni kabel čvrsto povezan i zamijenite oštećeni kabel ako je potrebno; ojačajte uzemljenje i koristite oklopljene kablove kako biste smanjili elektromagnetne smetnje.
2. Konfuzija podataka
Razlozi: Nedosljedni načini skladištenja podataka (veliki-endian/little-endian) između Siemens PLC-a i robotskih ruku, ili netačna postavka dužine podataka.
Rješenja: Koristite "SWAP" instrukciju u Siemens PLC programu za podešavanje redoslijeda bajtova; provjerite postavku dužine podataka i osigurajte da je dužina podataka pošiljaoca i primaoca konzistentna. Na primjer, kada se prenose 32-bitni realni brojevi, dva uzastopna registra zadržavanja treba da budu zauzeta, a početna adresa treba da bude parna.
3. Devijacija pokreta robotske ruke
Razlozi: Netačni podaci o poziciji cilja, labavi mehanički dijelovi robotske ruke ili abnormalna povratna informacija enkodera.
Rješenja: Provjerite i ispravite podatke o ciljnoj poziciji pohranjene u Siemens PLC-u; pregledajte robotsku ruku da li ima labavih dijelova i zategnite ih; provjerite povratni signal enkodera i po potrebi zamijenite neispravan enkoder.
4. Sistem se ne može pokrenuti automatski
Razlozi: Sigurnosna blokada nije otpuštena (kao što su sigurnosna vrata nisu zatvorena), ili program za inicijalizaciju ima greške.
Rješenja: Provjerite da li su sigurnosna vrata, dugme za zaustavljanje u nuždi i druge sigurnosne blokade u normalnom stanju; provjerite program za inicijalizaciju Siemens PLC-a, obrišite oznake greške i osigurajte da je sistem u sigurnom početnom stanju.
Zaključak: Vrijednost integracije Siemens PLC-a u automatizirane alatne ćelije
Integracija Siemens PLC-a sa robotskim rukama za automatizovane ćelije alata može značajno poboljšati efikasnost proizvodnje, smanjiti troškove rada i osigurati kvalitet proizvoda. Prateći pripreme, korake integracije, otklanjanje grešaka i metode optimizacije predstavljene na ovom blogu, možete uspješno završiti posao integracije. Ključ za integraciju je jasno razumijevanje zahtjeva, potpune pripreme i pažljivo otklanjanje grešaka i optimizacija sistema.
Siemens PLC je pouzdano i snažno upravljačko jezgro, a njegova dobra kompatibilnost i bogate funkcije čine ga idealnim izborom za integraciju industrijske automatizacije. Bilo da se radi o maloj automatiziranoj ćeliji alata ili velikoj-proizvodnoj liniji, Siemens PLC može igrati važnu ulogu. Nadamo se da vam ovaj blog može pomoći da bolje razumete i savladate tehnologiju integracije Siemens PLC-a i robotskih ruku. Ako imate bilo kakvih pitanja tokom rada, možete pogledati zvaničnu dokumentaciju Siemens-a ili konsultovati stručno tehničko osoblje.


